
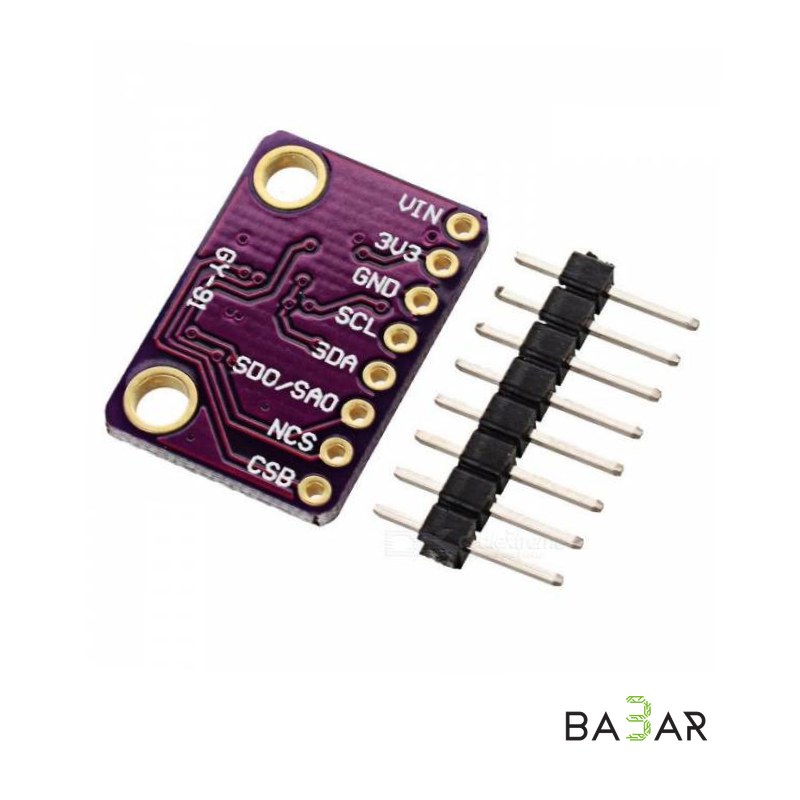
Модуль 10DOF датчика пространственной ориентации GY-91 (MPU9250 + BMP280)
# Модуль 10DOF датчика пространственной ориентации GY-91 (MPU9250 + BMP280) Высокоинтегрированный мультидатчик пространственного положения и атмосферных параметров (10 DOF — 10 степеней свободы). Моду
- Артикул:
- 2565
# Модуль 10DOF датчика пространственной ориентации GY-91 (MPU9250 + BMP280)
Высокоинтегрированный мультидатчик пространственного положения и атмосферных параметров (10 DOF — 10 степеней свободы). Модуль объединяет в себе 9-осевой инерциальный чип MPU-9250 (3-осевой акселерометр, 3-осевой гироскоп, 3-осевой магнитометр/компас) и прецизионный барометр/датчик температуры BMP280.
Благодаря компактным размерам и поддержке цифровых интерфейсов I2C / SPI, модуль GY-91 является идеальным решением для полетных контроллеров дронов, автопилотов, систем навигации (AHRS) и метеорологических станций.
---
### Технические характеристики
| Параметр | Значение |
| --- | --- |
| Маркировка / Серия | GY-91 |
| Встроенные микросхемы | MPU-9250 (IMU 9DOF) + BMP280 (Барометр / Термометр) |
| Степени свободы (DOF) | 10 DOF (3-оси акселерометр + 3-оси гироскоп + 3-оси магнитометр + Барометрическая высота) |
| Рабочее напряжение (VIN) | 3.0…5.0 В DC (встроен LDO стабилизатор на 3.3 В) |
| Интерфейсы связи | I2C (до 400 кГц) / SPI (до 10 МГц) |
| Диапазон акселерометра | $\pm2g$, $\pm4g$, $\pm8g$, $\pm16g$ (настраиваемый) |
| Диапазон гироскопа | $\pm250$, $\pm500$, $\pm1000$, $\pm2000$ °/с (DPS) |
| Диапазон магнитометра | $\pm4800$ мкТл |
| Диапазон барометрического давления | 300…1100 гПа (эквивалент высоты от -500 м до +9000 м) |
| Точность измерения давления | $\pm0.12$ гПа (эквивалент $\pm1$ метра по высоте) |
| Диапазон рабочих температур | -40°C … +85°C |
| Шаг контактов (Pitch) | 2.54 мм (стандарт под гребенку) |
| Габариты платы | 14 × 20 мм |
| Вес | ~2 г |
---
### Ключевые преимущества для SEO и карточки товара
- Полный комплекс навигации на одной плате: Объединение 9-осевого IMU и барометра позволяет вычислять крены, тангаж, рыскание (Heading), а также абсолютную и относительную высоту без установки дополнительных модулей.
- Встроенный стабилизатор и преобразователь уровней: Безопасное питание от 5V и возможность работы с логическими уровнями 3.3V / 5V (Arduino UNO, ESP32, Raspberry Pi, STM32).
- Прецизионный барометр BMP280: Оценивает изменение высоты с точностью до десятков сантиметров, что необходимо для удержания высоты в коптерах и модельках.
- Сверхкомпактный размер: Занимает минимум места на плате или раме квадрокоптера, уменьшая итоговый вес летательного аппарата.
---
### Назначение контактов (Pinout)
- VIN: Питание модуля (+3.3V … +5.0V DC).
- 3V3: Выход встроенного стабилизатора 3.3V (или альтернативный вход 3.3V).
- GND: Общий минус (земля).
- SCL / SCK: Линия тактирования шины I2C (SCL) или SPI (SCK).
- SDA / SDI: Линия данных шины I2C (SDA) или SPI (SDI).
- SAO / SDO: Выбор I2C-адреса / выход данных SPI (MISO).
- NCS: Выбор чипа для работы по SPI (Chip Select для MPU9250).
- CSB: Выбор чипа для работы по SPI (Chip Select для BMP280).
---
### Особенности подключения и адресная пространства
1. Адресация на шине I2C:
По умолчанию датчики на плате имеют следующие I2C-адреса:
- MPU-9250: `0x68` (при подтяжке SAO к GND) или `0x69` (при подтяжке к VCC).
- BMP280: `0x76` или `0x77`.
2. Монтаж и вибрации:
Для корректной работы гироскопа и барометра в квадрокоптерах рекомендуем устанавливать плату на виброизолирующие силиконовые демпферы или двухсторонний вспененный скотч.
---
### Область применения
- Авиамоделизм и БПЛА: Полетные контроллеры (ArduPilot, INAV, Betaflight), системы стабилизации квадрокоптеров, самолетов и гексакоптеров.
- Системы трекинга и AHRS: Определение положения объектов в пространстве, VR-контроллеры, захват движений.
- Робототехника: Балансирующие двуколесные роботы (Self-balancing robots), навигация мобильных колесных и шагающих платформ.
- Метеостанции и альтиметры: Портативные трекеры для альпинизма, горные высотомеры и регистраторы погодных условий.


