
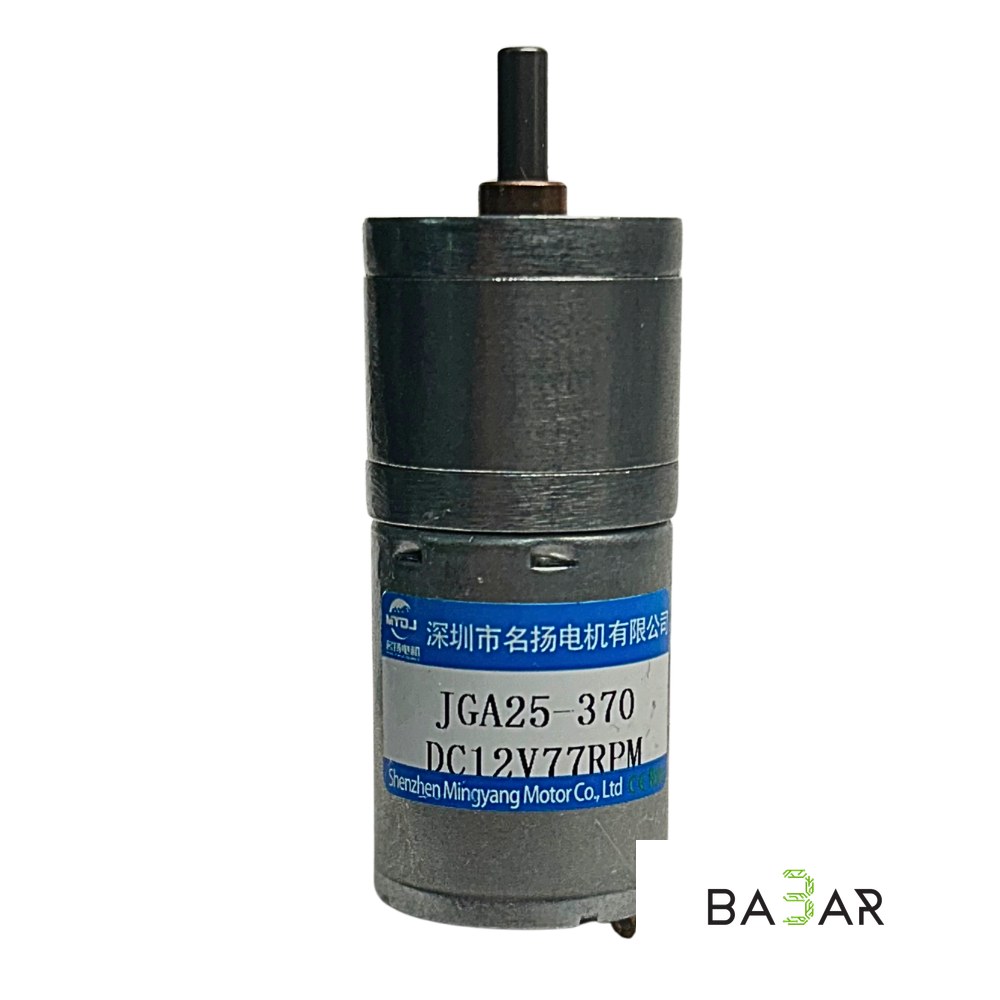
Мотор-редуктор коллекторный JGA25-370 (12В, 77 RPM)
# Мотор-редуктор коллекторный JGA25-370 (12В, 77 RPM) Низкооборотный коллекторный DC-электродвигатель серии 370 с металлическим цилиндрическим редуктором серии JGA25 (внешний диаметр редуктора 25 мм).
- Артикул:
- 2543
# Мотор-редуктор коллекторный JGA25-370 (12В, 77 RPM)
Низкооборотный коллекторный DC-электродвигатель серии 370 с металлическим цилиндрическим редуктором серии JGA25 (внешний диаметр редуктора 25 мм). Модификация на 77 RPM при напряжении 12 В спроектирована для задач, где приоритетом является повышенный крутящий момент, уверенная тяга и точное управление движением на низких скоростях.
---
### Технические характеристики
| Параметр | Значение |
| --- | --- |
| Маркировка / Серия | JGA25-370 |
| Тип двигателя | Коллекторный постоянного тока (DC) с металлическим редуктором |
| Номинальное напряжение | 12 В DC (рабочий диапазон: 6…15 В) |
| Скорость без нагрузки (12В) | 77 об/мин (RPM) |
| Ток без нагрузки (12В) | ~40–70 мА |
| Номинальный рабочий ток | ~0.3–0.5 А |
| Ток блокировки / удержания (Stall Current) | 1.2–1.6 А |
| Крутящий момент (Nominal Torque) | ~2.2–3.0 кг·см (0.22–0.30 Н·м) |
| Крутящий момент при блокировке (Stall Torque) | ~7.0–8.5 кг·см |
| Материал шестерен редуктора | Металл (сталь / латунь) |
| Диаметр вала | 4 мм (D-образный вал / D-shaft) |
| Длина выступающей части вала | ~10–12 мм |
| Диаметр корпуса (редуктора) | 25 мм |
| Общая длина (корпус + редуктор) | ~53–56 мм (без учета вала) |
| Вес | 89 г |
---
### Особенности конструкции и габариты
- 1. Корпус
- Цилиндрический стальной корпус диаметром 25 мм. Небольшая масса (89 г) с дополнительной ступенью редукции позволяет выдерживать значительные механические нагрузки.
- 2. Вал
- Стандартный D-образный вал (D-cut) диаметром 4 мм, препятствующий прокручиванию колес, ступиц и адаптеров.
- 3. Крепление
- На переднем торце редуктора предусмотрено 6 монтажных отверстий с резьбой М3 по окружности.
---
### Назначение и полярность контактов
На задней части двигателя расположены два силовых лепестковых контакта:
- Изменение направления вращения: Осуществляется сменой полярности питания.
- `+12V` на контакт 1, `GND` на контакт 2 ➔ Вращение по часовой стрелке (CW).
- `+12V` на контакт 2, `GND` на контакт 1 ➔ Вращение против часовой стрелки (CCW).
---
### Особенности управления и интеграция
1. Драйверы моторов: Для регулировки скорости (ШИМ / PWM) и смены направления вращения (H-мост):
- TB6612FNG / ZK-5AD (TA6586) — оптимальные высокоэффективные драйверы.
- L298N — базовый двухканальный модуль.
- BTS7960 / MD10C — варианты с большим запасом по току.
- 2. Источник питания
- Из-за умеренных токов (до 1.6 А при заклинивании) подходит источник питания 12V с током от 1.5 А на один мотор или аккумуляторы Li-Po 3S (11.1V / 12.6V).
- 3. Помехоподавление
- Для предотвращения сбоев микроконтроллера (Arduino, ESP32) припаяйте керамический конденсатор 0.1 мкФ (104) непосредственно между силовыми лепестками мотора.
---
### Область применения
- Тяговая мобильная робототехника: Проходимые 4WD/2WD платформы, гусеничные шасси, сумо-роботы и сервисные платформы, где требуется преодоление уклонов и препятствий.
- Автоматизация и мехатроника: Приводы задвижек, замков, штор, подъемных механизмов, автоматических кормушек.
- Приборостроение: Дозаторы, поворотные платформы, механизмы намотки и небольшие конвейерные ленты.
---
### Преимущества
- 1. Высокая тяга (до 8.5 кг·см)
- Обеспечивает точное и стабильное перемещение нагруженных конструкций.
- 2. Цельнометаллический редуктор
- Обладает высокой стойкостью к износу и механическим перегрузкам.
- 3. Низкое энергопотребление
- Малые рабочие токи снижают нагрев драйверов и продлевают время работы от аккумулятора.


