
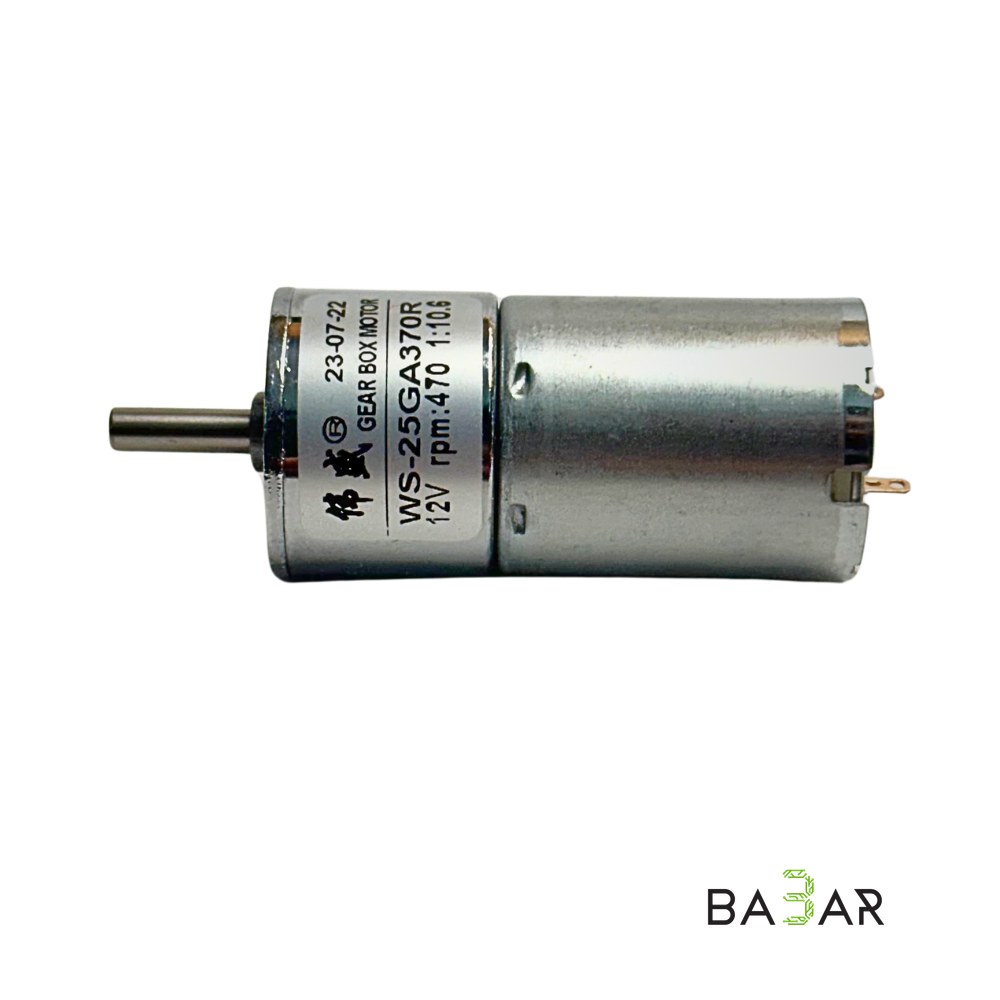
Мотор-редуктор коллекторный WS-25 GA370R (12В, 470 RPM)
# Мотор-редуктор коллекторный WS-25 GA370R (12В, 470 RPM) Высокоскоростной коллекторный DC-электродвигатель серии 370 с металлическим понижающим цилиндрическим редуктором серии WS-25 / GA25 (внешний д
- Артикул:
- 2535
# Мотор-редуктор коллекторный WS-25 GA370R (12В, 470 RPM)
Высокоскоростной коллекторный DC-электродвигатель серии 370 с металлическим понижающим цилиндрическим редуктором серии WS-25 / GA25 (внешний диаметр редуктора 25 мм). Модификация 470 RPM рассчитана на проекты, требующие высокой скорости вращения вала при сохранении хорошего крутящего момента в компактном габарите.
---
### Технические характеристики
| Параметр | Значение |
| --- | --- |
| Маркировка / Серия | WS-25 / GA370R (JGA25-370) |
| Тип двигателя | Коллекторный постоянного тока (DC) с металлическим редуктором |
| Номинальное напряжение | 12 В DC (рабочий диапазон: 6…15 В) |
| Скорость без нагрузки (12В) | 470 об/мин (RPM) |
| Ток без нагрузки (12В) | ~60–120 мА |
| Номинальный рабочий ток | ~0.4–0.6 А |
| Ток блокировки / удержания (Stall Current) | 1.5–2.0 А |
| Крутящий момент (Nominal Torque) | ~0.5–0.7 кг·см (0.05–0.07 Н·м) |
| Крутящий момент при блокировке (Stall Torque) | ~2.2–3.0 кг·см |
| Материал шестерен редуктора | Металл (сталь / латунь) |
| Диаметр вала | 4 мм (D-образный вал / D-shaft) |
| Длина выступающей части вала | ~10–12 мм |
| Диаметр корпуса (редуктора) | 25 мм |
| Общая длина (корпус + редуктор) | ~50–54 мм (без учета вала) |
| Вес | 85 г |
---
### Габаритный чертеж и особенности конструкции
- 1. Корпус
- Стальной цилиндрический корпус диаметром 25 мм.
- 2. Вал
- Диаметр 4 мм со срезом (D-cut), что обеспечивает надежную фиксацию колес, ступиц (Hex Hubs) и шкивов без прокручивания.
- 3. Крепление
- На переднем торце редуктора расположены 6 монтажных отверстий под винты М3 для фиксации к кронштейнам или раме устройства.
---
### Назначение и полярность контактов
На задней части двигателя расположены два силовых лепестковых контакта:
- Изменение направления вращения: Осуществляется сменой полярности питания.
- `+12V` на контакт 1, `GND` на контакт 2 ➔ Вращение по часовой стрелке (CW).
- `+12V` на контакт 2, `GND` на контакт 1 ➔ Вращение против часовой стрелки (CCW).
---
### Особенности управления и интеграция
1. Драйверы моторов: Для регулировки скорости (ШИМ / PWM) и смены направления вращения (H-мост):
- TB6612FNG — оптимален по КПД для базовых платформ.
- L298N — стандартный двухканальный драйвер для тестов.
- BTS7960 / MD10C — драйверы с высоким запасом по току.
- 2. Источник питания
- Из-за пусковых токов и режима блокировки (до 2 А) используйте блоки питания 12V с током от 2 А на один мотор или аккумуляторы Li-Po 3S (11.1V / 12.6V).
- 3. Защита от помех
- Для снижения высокочастотных помех от щеток коллектора рекомендуется припаять керамический конденсатор 0.1 мкФ (104) непосредственно между силовыми выводами мотора.
---
### Область применения
- Скоростные мобильные роботы: Колесные и гусеничные платформы, спортивные роботы (Arduino Robot Football, маневренные 4WD/2WD роботы).
- Автоматизация и мехатроника: Быстрые приводы подачи, автоматические заслонки, сортировочные конвейеры.
- DIY и учебные проекты: Создание мобильных узлов на базе контроллеров Arduino, ESP32, STM32 и Raspberry Pi.
---
### Преимущества
- 1. Высокие обороты (470 RPM)
- Обеспечивает отличную динамику и динамичное перемещение робототехнических платформ.
- 2. Цельнометаллический редуктор
- Обладает высокой износостойкостью по сравнению с пластиковыми шестеренками.
- 3. Стандартный D-вал 4 мм
- Легко подбираются латунные шестигранные адаптеры (Hex Hubs 12 мм) под стандартные робототехнические колеса.


